PLC・PC・ロボットを連携させ、停止原因が分かる自動化設備へ
開始・受付・完了の信号と異常処理を設計し、設備稼働率と品質を支える連携制御を実現します。
現場の課題
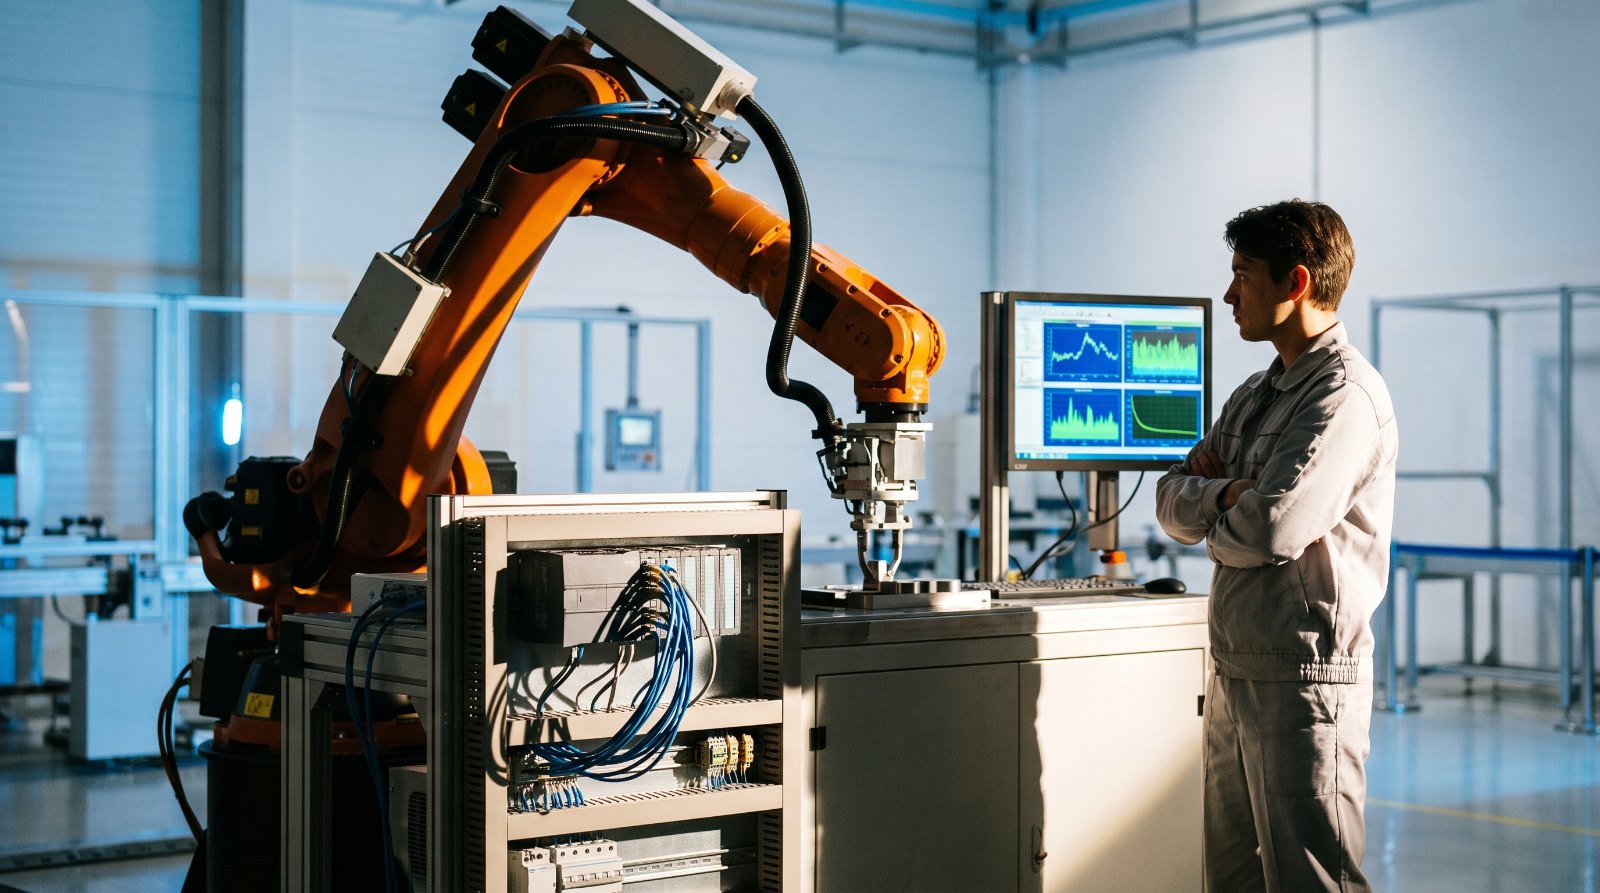
製造設備では PLC、ロボット、測定 PC、カメラがそれぞれ異なる役割を担います。通信異常の発生箇所が分からない、担当者がいないと復旧できない、測定結果が動作に正しく反映されないといった問題は、停止時間や品質ばらつきにつながります。
導入メリット
状態信号と異常処理を統一すれば、どの機器・どの工程で停止したかを把握しやすくなります。測定データを直接ロボット制御に渡すことで転記ミスを減らし、位置補正や条件切替を自動化できます。ログを記録することで原因調査や保全にも活用できます。
技術・システム構成
PLC は工程進行・動作許可条件・インターロック、PC は画像処理・演算・表示・保存、ロボットは搬送や組付け動作を担当します。通信には EtherNet/IP や TCP/IP などを設備仕様に応じて利用します。開始要求→受付→動作→完了確認というハンドシェイク、通信タイムアウト、停止後の再起動条件まで設計することが重要です。安全停止は一般通信だけに依存させず、リスクアセスメントに基づく安全機能で実現します。
LUMI の取り組み
LUMI では PLC、PC アプリケーション、ロボット、画像処理の開発技術を組み合わせ、単体機器ではなく設備全体の動作と復旧性を考慮した連携システムを支援します。

