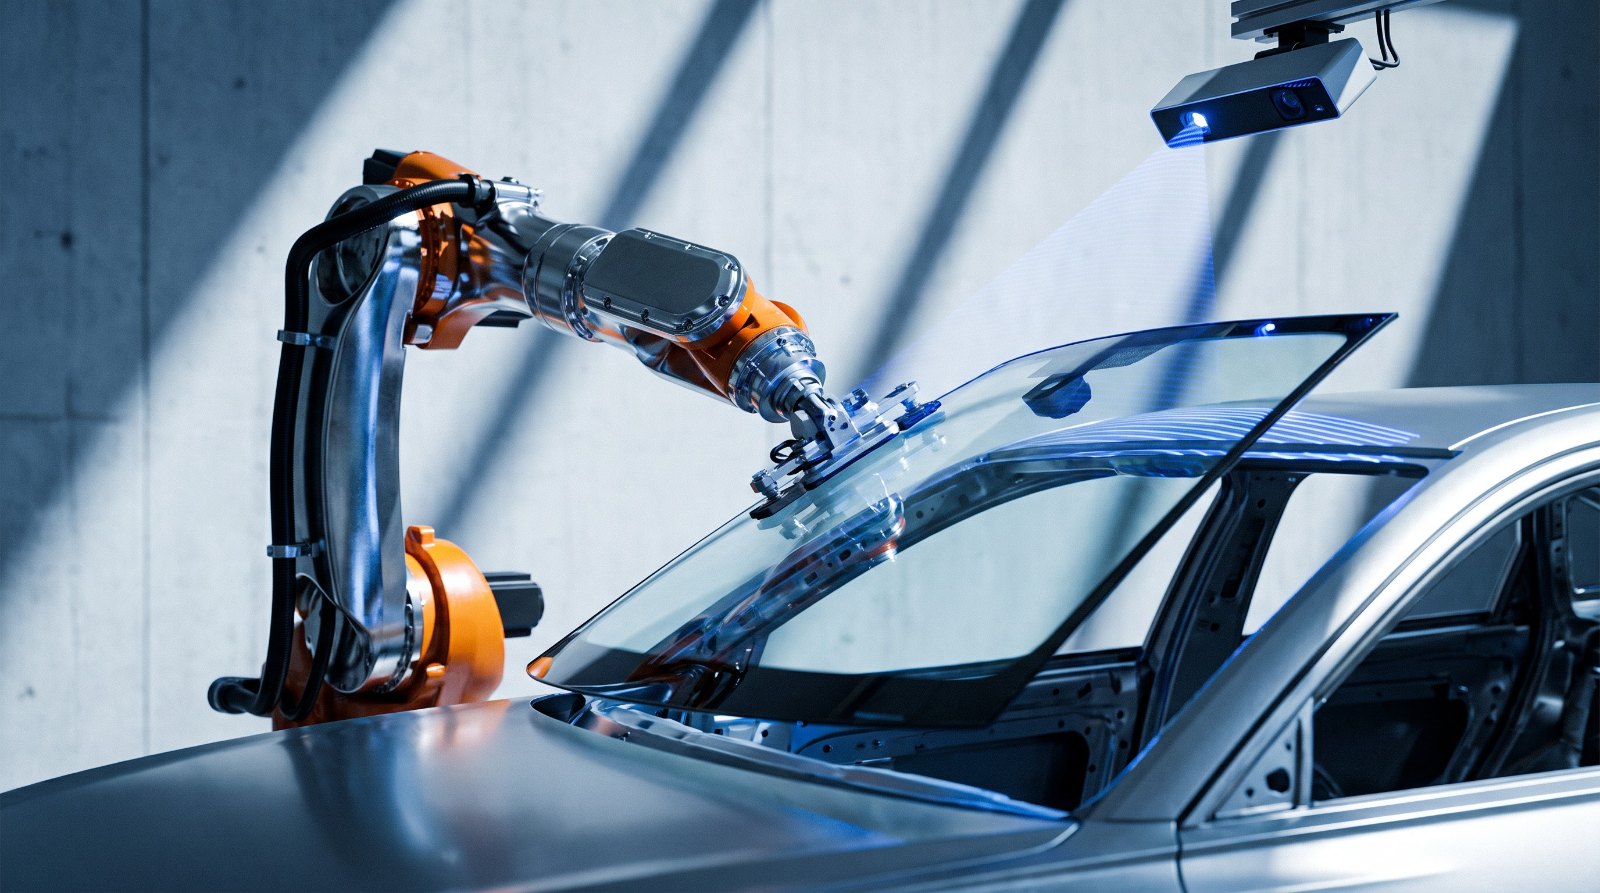
3D Vision で位置ずれを補正。自動車ガラス搭載の精度と安定性を支えるシステム
車とガラスの位置を三次元で測定し、補正したロボット軌道で自動搭載・接着を行います。
現場の課題
フロントガラス・リアガラスの搭載工程では、車体やガラスの個体差、搬送位置のわずかな変化が搭載位置に影響します。固定位置だけを基準にロボットを動かすと、位置ずれや調整作業の増加につながるおそれがあります。
導入メリット
3D Vision で位置と姿勢のずれを把握し、測定結果に応じてロボット軌道を補正します。これにより、ワークの位置ずれに対応し、搭載品質の安定化と手作業による位置調整負担の軽減を支援します。
技術・システム構成
3D Vision カメラで車体側開口部とガラスの位置を測定し、点群や特徴点から位置・姿勢のずれ量を演算します。その結果をロボットの補正値に変換して動作へ反映します。LUMI の公開構成には、C# の処理 PC、三菱 PLC、FANUC ロボット、COGNEX 距離センサ、三菱サーボが含まれます。設備構成に応じて EtherNet/IP や TCP/IP などを利用します。
LUMI の取り組み
三次元測定・PC 演算・PLC・ロボットの各機能を一連の工程として連携させ、位置補正を伴う自動化設備の構築に取り組んでいます。

