ROSによる自律走行と超音波位置検出技術を活用した介護支援ロボットの開発
1. 介護現場における課題
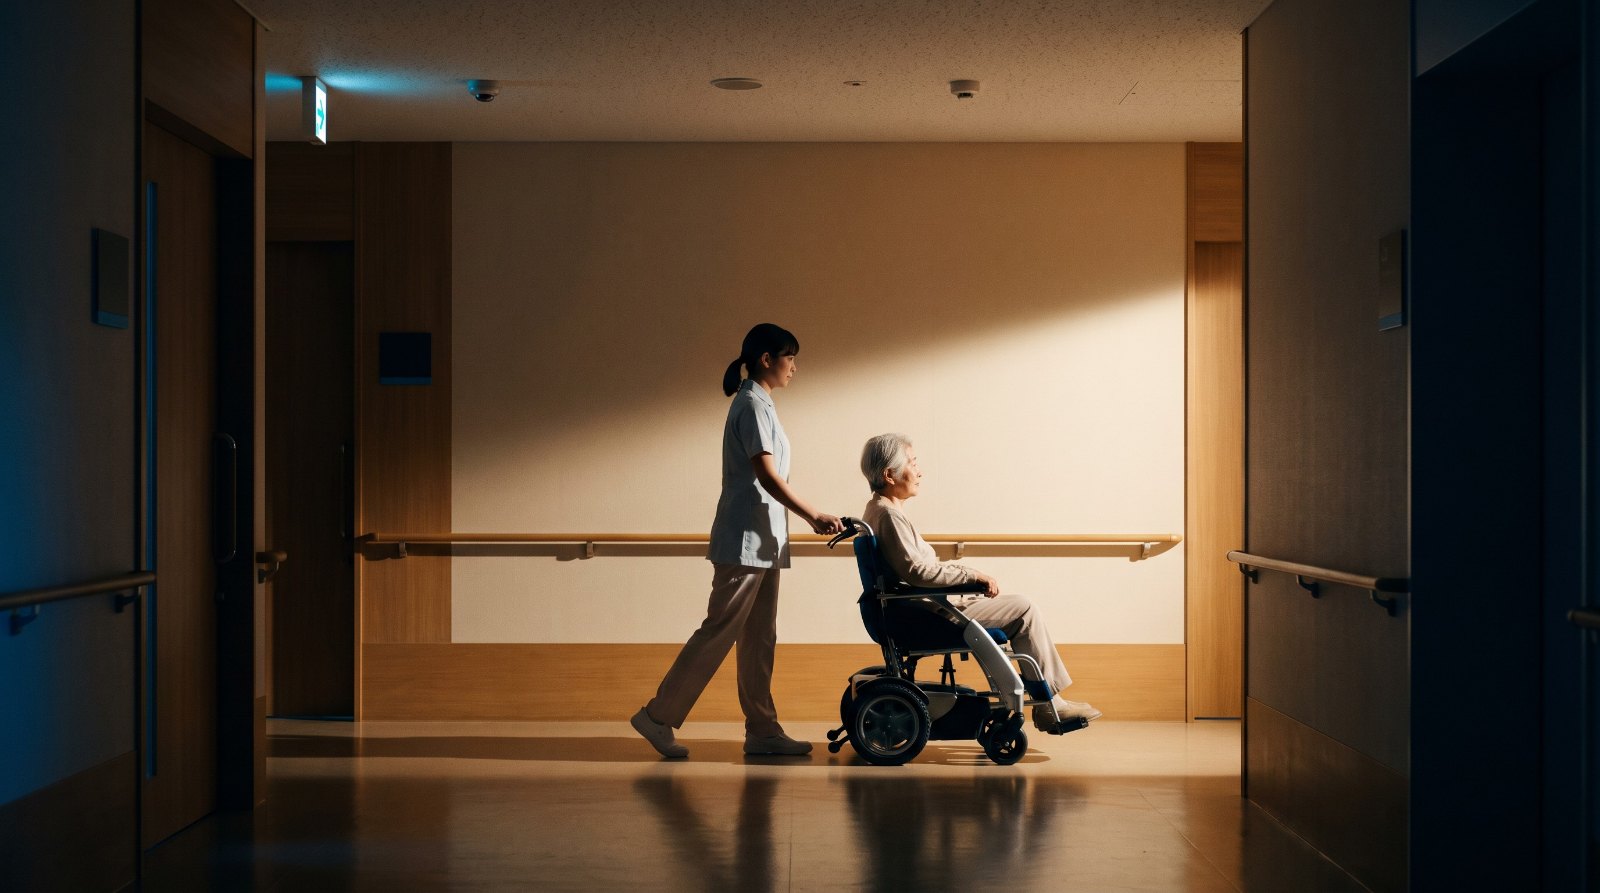
介護施設では、高齢者や患者の移動支援に加え、万が一の転倒事故に備えた見守り体制の整備が重要な課題となっています。
特に夜間など、介護スタッフが限られる時間帯では、利用者の移動を支援するとともに、転倒時に患者がどこにいるのかを迅速に把握することが求められます。
LUMI株式会社では、こうした課題に対応するため、ROS(Robot Operating System)による自動走行制御と、超音波センサによる位置検出技術を活用した介護支援ロボットのシステム開発に取り組みました。
2. システム導入によって期待されるメリット
① 介護スタッフの負担軽減
ROSによる自己位置推定と移動制御を組み合わせ、介護支援用の椅子を目的地まで自動走行させる仕組みを構築します。
移動支援に関わる作業の一部を自動化することで、介護スタッフの業務負担軽減が期待できます。
② 患者の転倒位置の特定を支援
患者が身につける超音波タグと天井に設置した受信機を利用して、患者の位置情報を取得します。
万が一、患者が転倒した場合には、取得した位置情報をもとに倒れた場所の特定を支援します。
③ 利用者の自立支援
椅子の自動走行によって、必要な場所への移動を支援します。
これにより、介護スタッフの負担軽減と利用者の自立支援の両立を目指します。
④ 介護施設における見守りの高度化
超音波による位置情報を活用することで、患者が施設内のどこにいるのかを把握し、介護スタッフによる状況確認を支援します。
3. 技術的な仕組み
3.1 ROSによる自己位置推定
ROSを利用して、椅子の現在位置と向きを推定します。
推定した位置情報と目標位置をもとに、自動走行に必要な移動制御を実施します。
3.2 ROSによる自動走行制御
椅子の現在位置と目的地の情報をもとに、移動方向や走行動作を制御します。
自己位置推定と移動制御を連携させることで、目的地までの自動走行を実現します。
3.3 超音波タグによる患者の位置特定
患者が身につける超音波タグから信号を発信し、天井に設置した受信機で受信します。
受信情報を利用して患者の位置を算出し、施設内での位置確認に活用します。
基本的な処理の流れ
1. 患者が超音波発信タグを装着する。
2. タグから超音波信号を発信する。
3. 天井の受信機で超音波信号を受信する。
4. 受信情報をもとに患者の位置を算出する。
5. 転倒が発生した際には、位置情報をもとに倒れた場所の特定を支援する。
なお、転倒そのものを自動検知する機能とは区別しています。
3.4 システム構成と役割分担
| 技術 | 主な役割 |
|---|---|
| ROS | 椅子の自己位置推定 自動走行制御 目的地への移動制御 |
| 超音波発信タグ | 患者が装着して信号を発信 |
| 天井設置受信機 | 超音波信号の受信 |
| 位置演算ソフトウェア | 受信情報から患者の位置を算出 |
| 位置情報管理 | 患者の現在位置や転倒時の位置確認を支援 |
4. LUMI株式会社の技術的な強み
本開発では、ロボットの自動走行に必要な自己位置推定・移動制御と、超音波による患者位置の検出という二つの技術領域に取り組みました。
LUMI株式会社は、産業用ロボット制御、PCソフトウェア開発、センシング技術で培ったノウハウを活かし、介護現場の移動支援と見守りに関わるシステム開発に貢献しています。
今後も製造業にとどまらず、介護・医療分野などのさまざまな現場に向けて、ロボット制御技術とソフトウェア技術を活用した課題解決に取り組んでまいります。
